
代码 · 2023 · CHARGED UP
2023 年机器人代码(Nova)
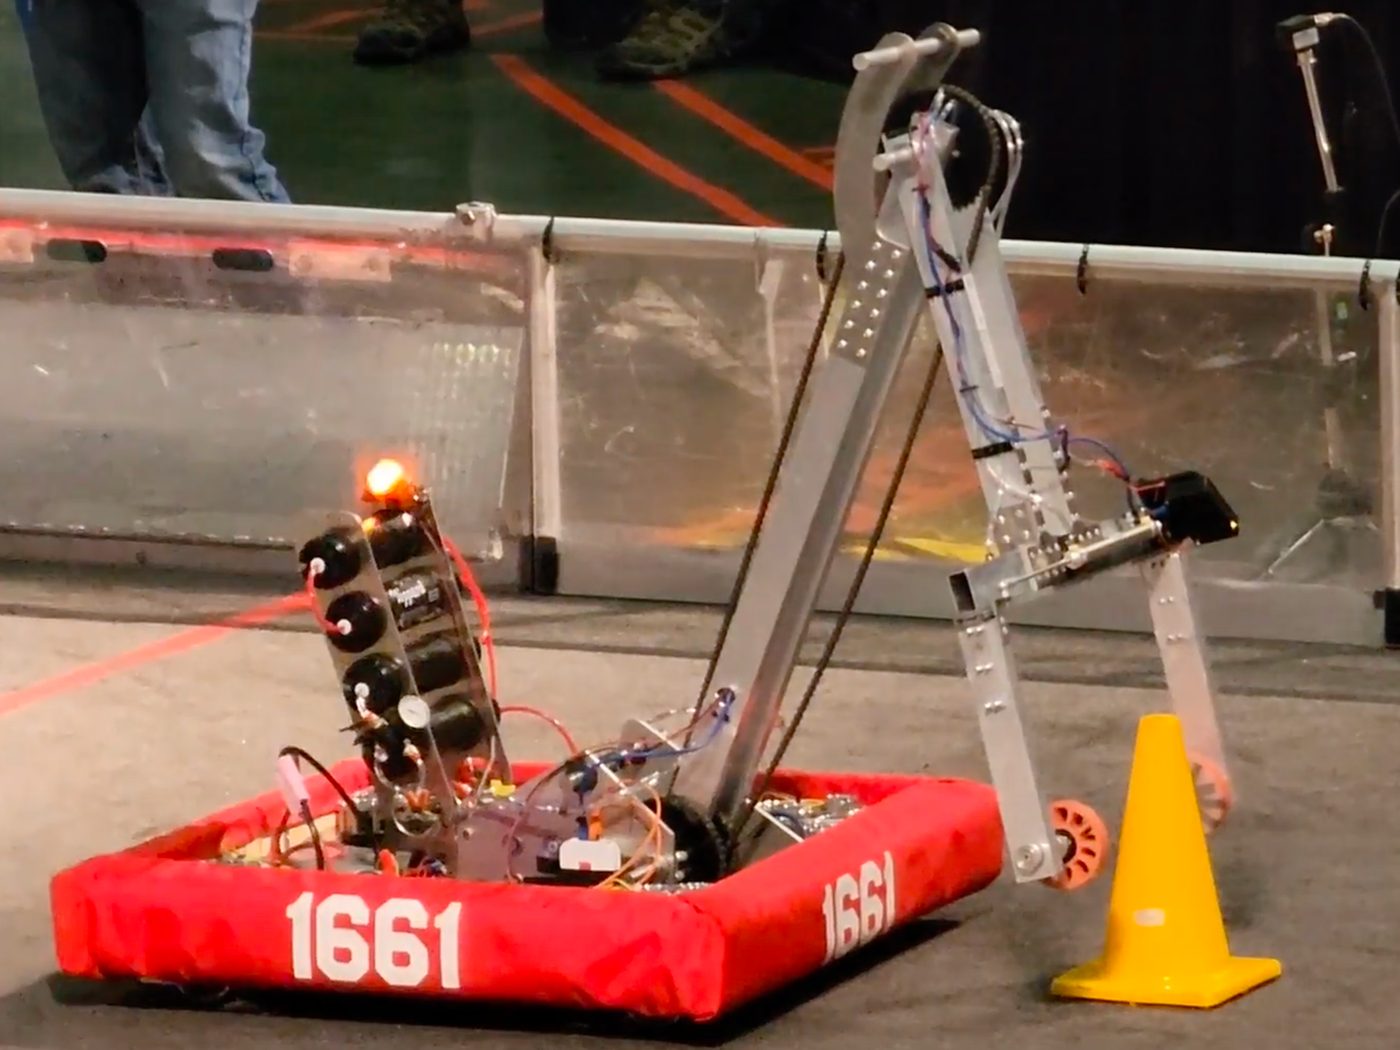
Nova 的代码,它是我们 2023 年 Charged Up 赛季的机器人,有一条高高的链条驱动机械臂,用来拾取和放置比赛道具。它使用 Swerve Drive Specialties 的 swerve 底盘。
里面有什么
1661-RobotCode-2023
- 基于 Swerve Drive Specialties 库构建的 swerve 底盘,配有 NavX 陀螺仪
- 机械臂和夹爪子系统,以及道具模式切换
- 多个自动阶段程序,包括放置方块后驶出或自平衡
- 一个小型 Xbox 手柄封装和默认驱动命令
技术概览
- 语言
- Java 11
- 框架
- WPILib 2023(基于命令)
- 厂商库
- CTRE Phoenix, NavX, SDS swerve library
这些代码以 MIT 许可证发布,欢迎你学习和复用。